INSPIRE : apprendre directement sur une puce photonique
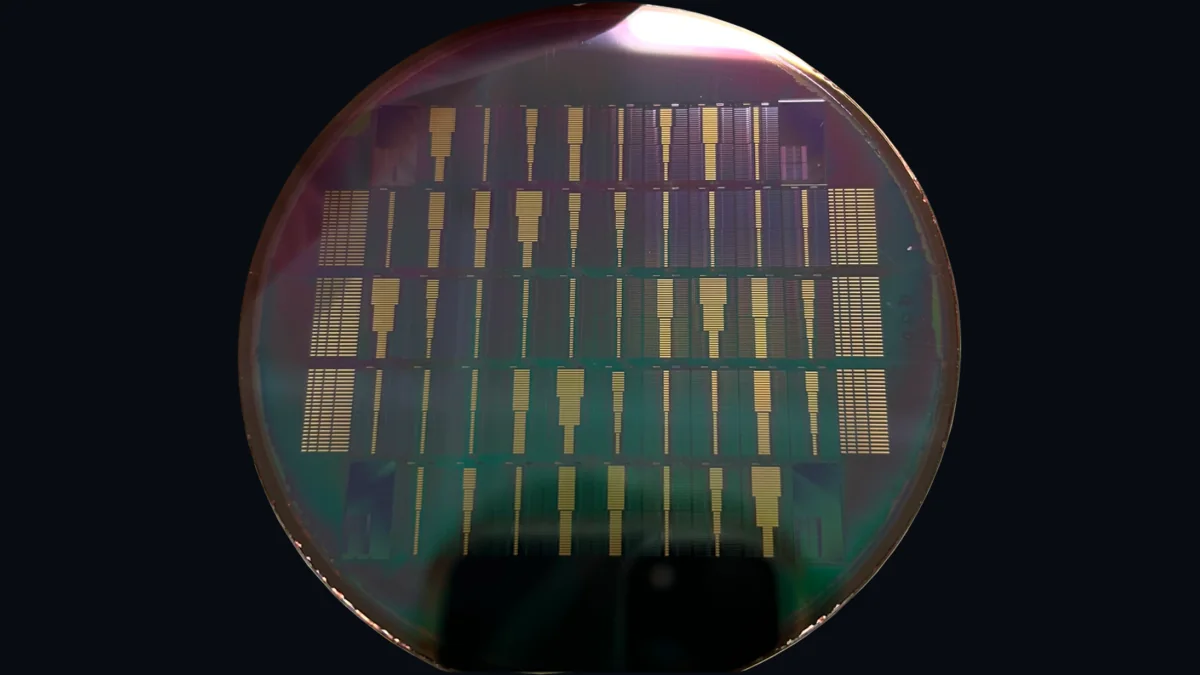
Faire apprendre une puce avec de la lumière, directement sur le composant réel : c’est l’objectif d’INSPIRE. La recherche est parue le 5 octobre 2026 dans Nature Computational Science, puis présentée par l’université Tsinghua le 8 octobre. Elle concerne du matériel expérimental, sans annonce de puce commerciale pour les robots.
Le problème : le modèle numérique n’est pas le composant
Le calcul photonique utilise la propagation de la lumière pour réaliser des opérations. L’équipe explique que l’entraînement fondé sur une simulation numérique peut mal refléter les imperfections de fabrication et les pertes du composant. INSPIRE cherche les informations nécessaires à l’optimisation dans les champs optiques réellement présents sur le circuit.
Le gradient, expliqué simplement
Notre analogie : régler un appareil revient à chercher dans quelle direction tourner ses boutons pour diminuer une erreur. Un gradient indique cette direction, sans donner à lui seul la destination finale. Répéter mesure et ajustement permet de chercher un meilleur réglage.
D’après Tsinghua, l’architecture repose sur un retournement temporel synthétique et une mesure des champs optiques. L’université décrit une expérience à quatre longueurs d’onde avec seize unités réglables. Elle rapporte également une adaptation à des tâches Omniglot. Ces résultats sont ceux de l’équipe ; RoboFutur n’a pas réalisé de réplication indépendante.
Trois niveaux de preuve à garder séparés
| Niveau | Ce que l’on peut dire |
|---|---|
| Publication | Un article de recherche identifié, daté du 5 octobre, et un résumé éditorial du 9 octobre. |
| Expérimentation | Des résultats de laboratoire rapportés par les auteurs sur leurs dispositifs et tâches. |
| Produit | Aucun prix, calendrier de livraison française ou intégration dans un robot établi par les sources consultées. |
Pourquoi cela intéresse l’IA et la robotique
Notre analyse : pour comparer de futures architectures, il faudra distinguer le calcul optique utile du système complet qui l’entoure. Une comparaison destinée à un robot devrait compter l’acquisition des données, les conversions, le pilotage et le fonctionnement dans la durée. Aucun pourcentage universel d’économie d’énergie n’est déduit ici d’un résultat de laboratoire.
Le bon prochain signal serait une évaluation reproductible sur une tâche clairement définie, avec un budget énergétique de bout en bout et les conditions matérielles détaillées. Une avancée dans l’entraînement peut être importante sans constituer déjà le remplacement d’un processeur généraliste.
Pour approfondir sans confondre les domaines : puces photoniques et neuromorphiques et qubits physiques et logiques. La photonique de ce dossier ne suffit pas à qualifier une machine d’ordinateur quantique.
✔ Comment nous avons vérifié
Sources primaires consultées le 10 octobre 2026. Déclarations attribuées, analyse éditoriale séparée ; aucune mesure indépendante, aucun appel API payant.
Informations vérifiées à la date de publication ou de mise à jour indiquée. La technologie évolue vite — consultez les sources ci-dessous.
Sources
- Photonic neuromorphic learning via generalized in situ physical gradient descent — Nature Computational Science
- INSPIRE — équipe de Lu Fang, 8 octobre 2026 — Université Tsinghua
- Photonic circuits become trainable AI hardware — 9 octobre 2026 — Nature Computational Science