Quantique et robotique : optimisation, simulation et limites
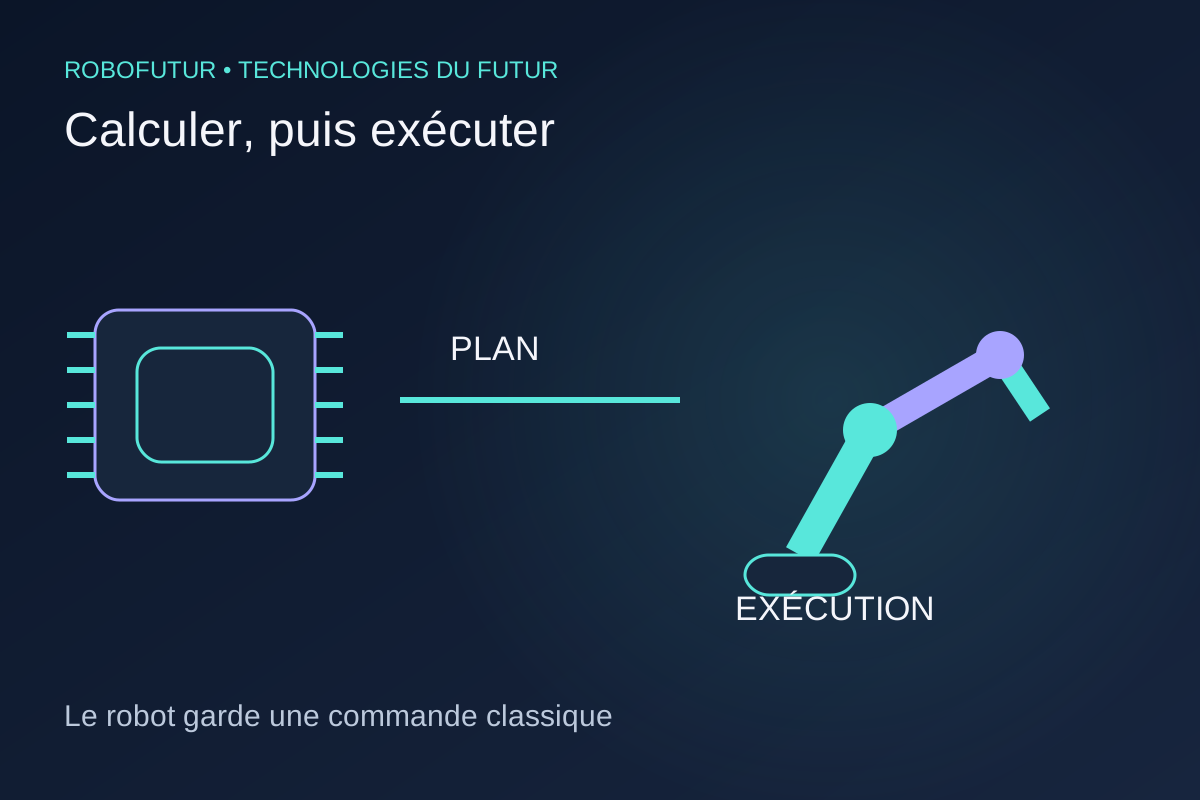
Le calcul quantique peut être étudié pour certaines tâches de robotique, mais un robot performant n’a pas besoin d’un processeur quantique embarqué pour être intelligent. La plupart des pistes portent sur une optimisation ou une simulation externe, avec exécution classique dans la machine.
Le changement récent est la publication de méthodes ciblées, dont un travail sur les tournées de véhicules le 10 septembre 2026. Elles fournissent des problèmes et des protocoles à examiner. Elles ne prouvent pas une supériorité générale dans un entrepôt ou une maison.
Où se situent les applications ?
| Besoin | Calcul envisagé | Niveau prudent |
|---|---|---|
| Mouvement d’un bras | Trouver des angles compatibles avec une cible | Expériences sur problèmes définis |
| Logistique | Affecter des tâches et organiser des tournées | Méthodes expérimentales et benchmarks |
| Essaim | Coordonner plusieurs agents sous contraintes | Potentiel à valider sur cas et matériel précis |
| Conception | Simuler des composants ou explorer des configurations | Simulation spécialisée, transfert industriel à démontrer |
| Apprentissage | Préparer hors ligne une représentation ou une politique | Théorie et expériences selon le protocole |
Le mot « potentiel » ne signifie pas qu’un essaim quantique autonome a été commercialisé. Chaque ligne nécessite un benchmark et une vérification de son transfert vers le monde physique.
QAOA et tournées : comprendre ce qui est mesuré
Le travail de septembre 2026 étudie la faisabilité et les ressources de QAOA pour des problèmes de routage contraints. Les contraintes peuvent rendre les graphes d’interaction denses et les circuits profonds ; adapter leur formulation est une partie du problème.
Il faut demander quelles tailles d’instance ont été testées, sur simulateur ou matériel, et quelles méthodes classiques ont été comparées. Un véhicule réel ajoute trafic, incidents et fenêtres de livraison. Un optimum dans un modèle figé ne prouve pas que tout ce parcours sera meilleur.
La cinématique inverse n’est pas toute la manipulation
La publication sur le recuit quantique et la cinématique inverse reformule des problèmes de configuration d’un manipulateur en optimisation binaire. Elle explicite notamment la discrétisation, la connectivité matérielle et les limites de généralisation aux mécanismes plus complexes.
Même une configuration calculée correctement doit passer les contrôles de collision, de stabilité, d’effort et de trajectoire. Une expérience sur une chaîne plane ne démontre pas automatiquement une manipulation d’objets fragiles par un humanoïde complet.
Recuit quantique et ordinateur à portes
Un recuit quantique vise une famille de problèmes d’optimisation formulés dans une énergie à minimiser. Un ordinateur à portes exécute une suite d’opérations quantiques. Des services hybrides utilisent aussi des heuristiques classiques. Il faut préciser cette architecture avant de comparer les résultats.
Le nombre de qubits annoncé ne suffit pas : connecter un problème à la machine peut consommer des ressources supplémentaires. La recherche sur les limites des appareils bruités rappelle que le bruit et la comparaison classique sont centraux pour évaluer un avantage.
La sécurité reste dans une boucle maîtrisée
Pour un robot, le calcul doit être terminé dans un délai compatible avec le mouvement. Un service distant peut être indisponible ou répondre trop tard. Un plan proposé hors ligne ne doit jamais supprimer les barrières classiques de sécurité.
Une architecture plausible consiste à optimiser une préparation ou un planning, puis à laisser un contrôleur local appliquer les limites, surveiller les capteurs et arrêter le robot. C’est une proposition d’ingénierie POTENTIELLE ici, pas la description d’un produit vendu avec garanties vérifiées.
Ce qui ferait une preuve industrielle convaincante
Un essai utile compare plusieurs solutions sur les mêmes tâches réelles, au même niveau de qualité. Il mesure le temps total, les reprises, les pannes, l’énergie et le coût. Les avantages du solveur doivent subsister quand on inclut les données, la connexion et le contrôle du robot.
Nous ne pouvons pas donner une date fiable à une robotique « quantique » générale. Les premières utilisations crédibles peuvent être étroites et hors ligne. L’actualité des humanoïdes industriels couvre les déploiements réels ; leur existence ne prouve pas l’usage d’un calcul quantique. Pour les limites du matériel, lire les qubits logiques.
Continuer la lecture
Revenir au pilier Technologies du futur pour suivre les trois clusters et leurs niveaux de preuve.
✔ Comment nous avons vérifié
Sources primaires et statut des résultats vérifiés le 4 octobre 2026. Dates des études et annonces distinguées de la date de ce dossier. Démonstration, expérience, annonce et potentiel sont explicités ; aucune échéance industrielle ou clinique garantie.
Informations vérifiées à la date de publication ou de mise à jour indiquée. La technologie évolue vite — consultez les sources ci-dessous.
Sources
- QAOA et tournées de véhicules — 10 septembre 2026 — Scientific Reports
- Recuit quantique et cinématique inverse — 31 décembre 2025 — Scientific Reports
- Limites de l’optimisation sur dispositifs bruités — 21 octobre 2021 — Nature Physics